为什么 Atlas 的新机器手只有四根手指?波士顿动力的工业取舍...
原文链接: https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/ 来源: Boston Dynamics 发现于: 小互 · AI 解读站 · 2026/10/2 说明: 本文由 AIHot 自动聚合,并由 GLM 翻译为中文(保留全部代码与链接)
在开发人形机器人的竞赛中,行业普遍选择为人形机器人配备与人类手部高度相似的仿生手。这背后有直观的逻辑:人类在精细与粗大运动技能上都非常出色;工具早已围绕人手设计;同时,仿生手还能利用海量的人类演示数据作为起点。
然而,制造一只实用的人形手远不止理论能力。在实践中,手部设计是一场残酷的权衡。灵巧性、力量、耐用性、成本、可维修性和感知能力相互竞争。真正的挑战在于设计一只满足以下条件的手:
- 能够执行大量实用任务,包括使用工具。
- 足够坚固耐用,能够承受工业和物流环境中真实工作的严酷现实。
- 与人手演示之间的跨本体差异最小化。
- 能够进行清晰的仿真,用于 sim2real 学习和合成数据生成。
- 能够以低成本进行大规模制造和可靠维修。
这款为我们的 Atlas® 机器人 设计的新一代手部,是我们应对上述权衡的解决方案:13 个自由度 (DOF),直接驱动,专为高保真仿真而构建,以支持 sim-to-real 强化学习,从头开始为灵巧的物理工作而设计。它是新一代 Atlas 的配套产品——一款敏捷的人形机器人,有效载荷超过 100 磅,并具备大规模制造所需的简洁性。
[ELECTRONIC MUSIC] 今天我们看到的,是新一代 Atlas 的 Hands(手部)。它们完美适配了 Atlas 当前的发展阶段。设计时秉持简洁理念,旨在迈向大规模制造。在手部运动学方面,我们增加了自由度数量。GR2 有 7 个自由度,GR3 现在有 13 个。新手的大小和力量略大于普通人手,但平均而言也更强一些。我们带着这样的想法进入设计过程:我们希望这些手部本身就能实现多种灵巧操作行为。例如,能够实现灵巧的捏握(pinch grasp),即抓住小物体并用拇指摩擦它;或者能够实现三指抓握(tripolar grasp),在施加一定力量握住物体的同时,仍能移动它;再比如能够抓握工具手柄,同时按下其扳机。我们深知,在 Atlas 的技能路线图中,大量灵巧的操控行为至关重要。我个人非常兴奋的一点是,这款手可以干净地模拟,这为强化学习(reinforcement learning)带来了非常有趣的研究可能,同时它又接近拟人化。人类演示与这款手的具体实现之间的差距非常小。我们选择当前这些任务的原因,是因为它们代表了我们真正关心的任务——物体重新定向(object reorientation)。这两项任务都需要这一点。如果我们能完成这些任务,就意味着我们未来能够操作工具或需要组装在一起的零件,而这正是我们长期关注的目标。目前,强化学习被大量用于训练整个身体。我们正在尝试如何利用这些工具,让机器人能够使用手臂和手来操控物体。我们致力于让这些手既能被模拟,又能对力和运动保持透明。也就是说,环境施加在手指上的任何力都会被传递,我们可以通过本体感觉(proprioception)感知到它们;而任何我们希望施加给环境的运动,也能非常透明地实现。本体感觉是一个生物学术语,指的是感知自身身体或肌肉在空间中的位置、是否在运动、以及施加了多少力的能力。可反向驱动性(backdrivability)不仅有利于本体感觉和实现灵巧行为,而且在受到冲击时也非常有用。当手猛烈撞击某物时,关节能够加速并让开,而如果关节具有很大惯性或摩擦力,变速箱就会受损。因此,这不仅有利于性能,也有利于坚固性。当我们想要在模拟器中实际模拟这些执行器和这只手时,我们通常关心三件事。第一是运动学(kinematics):手的几何形状如何?连杆在哪里?关节在哪里?第二是动力学(dynamics):我们考虑系统中的摩擦力、能施加的扭矩、系统中的间隙(backlash),以及如何模拟这些。最后,我们开始关注接触动力学(contact dynamics):这个夹爪如何与环境交互?我们在进行这种 sim-to-real(仿真到现实)匹配时,考虑的不仅是单向推进,而是从两个方向同时入手。我们可以看到有很多设计方案,也面临许多问题,比如:手应该有一个拇指还是两个拇指?真的需要小指吗?这些问题大多没有直接答案。总需要一些直觉和实验。这归根结底是不同竞争目标之间的权衡。我们使用多种技术来决策,例如使用仿真、3D 打印模型设计,甚至亲自尝试。有一次,我们的 CTO Zach 让我们把小指用胶带粘在无名指上,这样过了一天。第二天我们就决定,好吧,可能我们不需要小指。我当时不在场,真希望我在。事后回想,我很想试试。是的,没有小指,因为团队认为,增加三个额外自由度所带来的额外灵巧性和任务能力,不值得为此增加复杂性、尺寸、功耗以及所有附加执行器带来的问题。手部的研发之路漫长,但这款手为我们今天要做的工作奠定了良好基础。多指手就像一个小型机器人,想想它里面的关节数量和电机数量。在这款夹爪的研发中,最困难的部分是——我没想到这份工作要做这么多科学探索。我很兴奋能从事这么多科学研究。在 Atlas 团队,我们正在积极推动前沿技术。
手部架构基础
Atlas 之前的七自由度手部设计用于抓取多种物体。新一代手部则旨在操控这些物体。我们采用了四指设计,包括一个更灵活的大拇指,总共 13 个自由度,并在关节处保持了高度透明的直接驱动,所有驱动均使用单一类型的执行器。与 Atlas 的身体一样,这些执行器完全封装,没有脆弱的线缆穿过关节。
尺寸是设计中的主要约束之一。Atlas 需要能够使用为人类设计的物体,并伸入为人类设计的空间。我们还希望尽可能缩小与人类操控数据之间的跨实体差距。因此,手部尺寸与人类的大手相近,这极大地决定了执行器的尺寸。得益于多项独特的驱动技术,我们保持了与之前手部相似的强度——能够搬运超过 100 磅的满载迷你冰箱。一只用于在体力要求高的任务中使用人类工具的手,必须足够强壮。
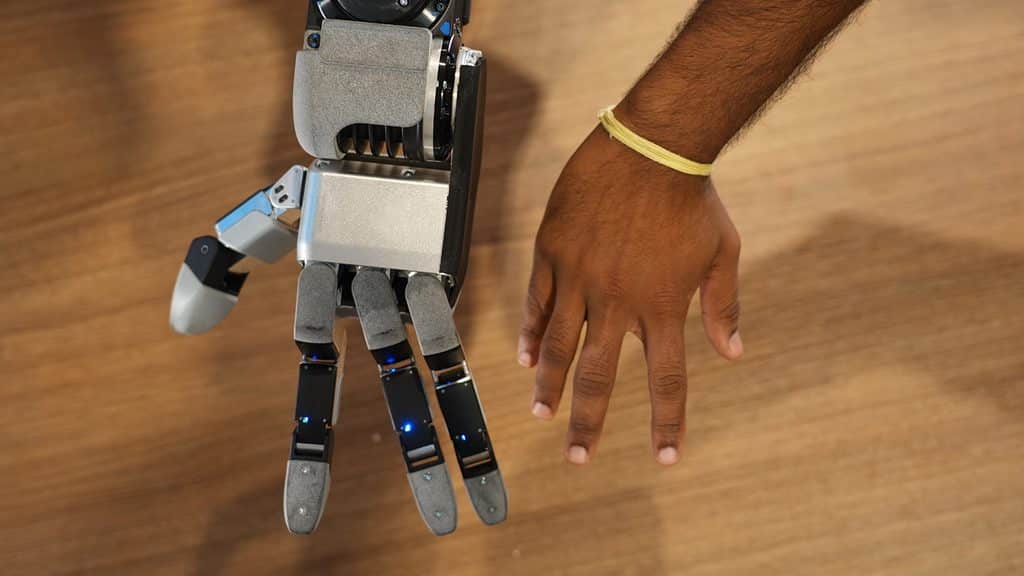
执行器的反向驱动性和透明度是整个机器人设计理念的核心。正是这一点使我们能够依靠本体感觉来实现敏捷的灵巧行为。作为本体感觉的补充,我们为手部配备了密集的压力触觉传感器,覆盖指尖和手掌,从而能够捕捉微小的接触信号。
最后,我们针对手内灵巧性优化了运动学结构。四自由度的对向拇指具有更接近人类的结构,所有其他手指均配置了三个自由度,可实现手指张开以及对指尖的完全控制。这使 Atlas 的灵巧手部行为实现了飞跃,现在能够:
- 让拇指指尖沿其他所有手指的长度和宽度方向滑动
- 在拇指与任何其他手指之间进行灵巧的捏握
- 进行灵巧的三指抓握
- 执行触发式工具抓握,例如电钻、电动扭矩扳手、角磨机、射钉枪和焊枪
缺失的手指
一个合理的问题:为什么不是五根手指?考虑到设计的模块化,增加小指并不困难,而且无疑会让手部更接近人手。在设计初期,这曾是团队内部激烈争论的话题。如果目标是功能性,小指能带来什么?有一次,我们的 CTO Zack 要求团队成员将小指和无名指粘在一起一整天,然后报告他们无法完成的事情。实验结束时,我们达成一致:不需要小指。
四根手指和 13 个自由度已经能够实现手内重新定向、从滑脱抓握中恢复,以及在按压工具扳机的同时操控工具。手部设计是一种权衡,多一根手指意味着增加三个执行器,随之而来的是额外的成本、体积和故障概率。这只手是一项长期赌注,着眼于未来大规模、低成本制造可靠硬件的挑战。事实依然如此:如果你想推出优秀的产品,最好的零件就是没有零件。
专为仿真和强化学习而设计
直接的人类模仿是训练操控能力的一大优势。如今,为灵巧操控扩展数据收集的一些最佳方案涉及手部可穿戴设备,例如手套或通用操控接口(UMI)。如果设计得当,这些可穿戴设备足够直观,让演示者能够自然地执行任务,并且配备了传感器,用于捕捉操控过程中最相关的信号,如接触事件和压力分布的快速调节。
然而,直接模仿有其局限性,这些局限性对于灵巧操控而言,与对于全身人形机器人控制同样重要。人形机器人的全身行为始终部署在全身控制器之上,该控制器负责处理行为的高频动态,例如平衡、绊倒时的恢复步态,以及对重力、自碰撞或外部推挤等力的补偿。重要的是,如今这些全身控制器始终是通过仿真中的强化学习训练的。
灵巧操作行为是相似的。大规模地从人类演示中学习最适合捕捉操作执行过程中视觉环境的复杂性,但其核心在于,快速敏捷的灵巧操作也是高速闭环控制与力调节的副产品。可穿戴设备无法捕捉控制灵巧手所需的相关动作信号,只能提供代理信号,这些信号更适用于操作直觉物理的预训练,而非高性能灵巧策略的部署。与全身控制的情况类似,我们认为仿真中的强化学习是解决灵巧操作的关键组成部分。
这对这只手的设计产生了重大影响。在许多方面,这只手是为仿真到现实迁移和强化学习而设计的。刚性驱动执行器和可反向驱动的传动系统,加上用于补偿齿槽效应和摩擦力的控制创新,使得能够以高动态保真度对手进行仿真。这种保真度反过来使强化学习在训练鲁棒控制策略时更有效,这些策略暴露于电机扭矩曲线、表面摩擦系数、物体几何形状和任务扰动的随机化中。
我们已有初步结果,展示了在动态任务中具有前景的仿真到现实迁移。这些行为直接在仿真中通过域随机化训练,并在硬件上部署,仅依赖高速执行器本体感知作为反馈。我们对这一工作方向的发展轨迹以及正在大规模扩展这一过程的持续努力感到兴奋。
灵巧性的价值
值得一问的是,为什么人形手需要具备灵巧性?毕竟,当今工业中已成功自动化的许多任务涉及看似刚性的拾取与放置操作。对此主要有两个答案:
- 现有的自动化解决方案依赖于非常精确控制的零件呈现方式以及针对特定零件的高度专用化夹爪。但人形机器人的前景在于通用性和灵活性——从任何配置和任何呈现方式(货架、板条箱、盒子、槽位、储物格或堆叠中)拾取和放置任何零件,需要一种更动态、更灵巧的方法。如果你为机器人建造专用夹具、末端执行器和工作站,你就在削弱你的价值主张。
- 当我们超越目前已自动化的任务时,对灵巧性的需求更加明显。这些手动过程中的大多数涉及灵巧技能,如使用工具、处理可变形线缆或料箱拾取。
工具使用是我们的首要关注点
一个真正的通用手并不是一个可实现的目标,因为手本身就是一种残酷的设计权衡。任何可能的设计都更适合某些任务,而不太适合其他任务。有时你希望手指更柔软以避免划伤表面,有时则希望手指更硬,像钳子一样施加更大的力。有时你希望指尖更小,像镊子,有时则希望更大,像夹钳。
人类的手也不例外,亚里士多德称其为*“工具的工具”*,它本身并非完整的工具,而是通过工具解锁可能性。工具起到倍增器的作用。最终的通用灵巧操作器不会是一双过于复杂的手,而是一双可靠且能够使用工具的手。使用工具所需的灵巧性是使人形机器人成为未来通用机器的核心能力——我们对此非常感兴趣,并且这一能力也推动了许多决策,最终形成了我们今天展示的设计。